Cyfryzacja górniczego dziedzictwa: Testy skanera SLAM Topcon CR-S2 w Muzeum Górnictwa Węglowego w Zabrzu
Digitalizacja obiektów poprzemysłowych to starcie z wyjątkowo trudnymi warunkami pomiarowymi.
Mieliśmy okazję sprawdzić, jak w takich realiach radzi sobie mobilny skaner SLAM Topcon CR-S2. Testy odbyły się na terenie Muzeum Górnictwa Węglowego w Zabrzu – placówki, która w codziennej pracy wykorzystuje zaawansowane technologie 3D.
Dziedzictwo, które wymaga nowoczesnej technologii
Muzeum Górnictwa Węglowego w Zabrzu to jeden z najważniejszych i najbardziej unikalnych kompleksów turystyczno-muzealnych w Europie. Instytucja ta już od 1981 r. dba o zachowanie historycznych wyrobisk, korytarzy oraz architektury poprzemysłowej na powierzchni. Cyfrowe kopie tych obiektów opracowuje Pracownia Digitalizacji za pomocą skanowania 3D zarówno stacjonarnego, jak i mobilnego oraz fotogrametrii. Efekty tej pracy można obejrzeć pod tym adresem: https://sketchfab.com/digitalizacja_MGW.
Praca w podziemnych realiach stawia jednak przed sprzętem pomiarowym wyśrubowane wymagania:
- Brak naturalnego światła i zróżnicowana geometria chodników,
- Trudnodostępne, ciasne przestrzenie,
- Konieczność sprawnego przemieszczania się i redukcji czasu spędzonego w strefach niebezpiecznych lub ograniczonego ruchu.
- Konieczność radzenia sobie z dynamicznym środowiskiem kopalń w ruchu oraz występowaniem dryftu skanowania wynikającego z braku rozróżnialnych cech w wyrobiskach węgla.
Technologia pod lupą: Skaner SLAM Topcon CR-S2
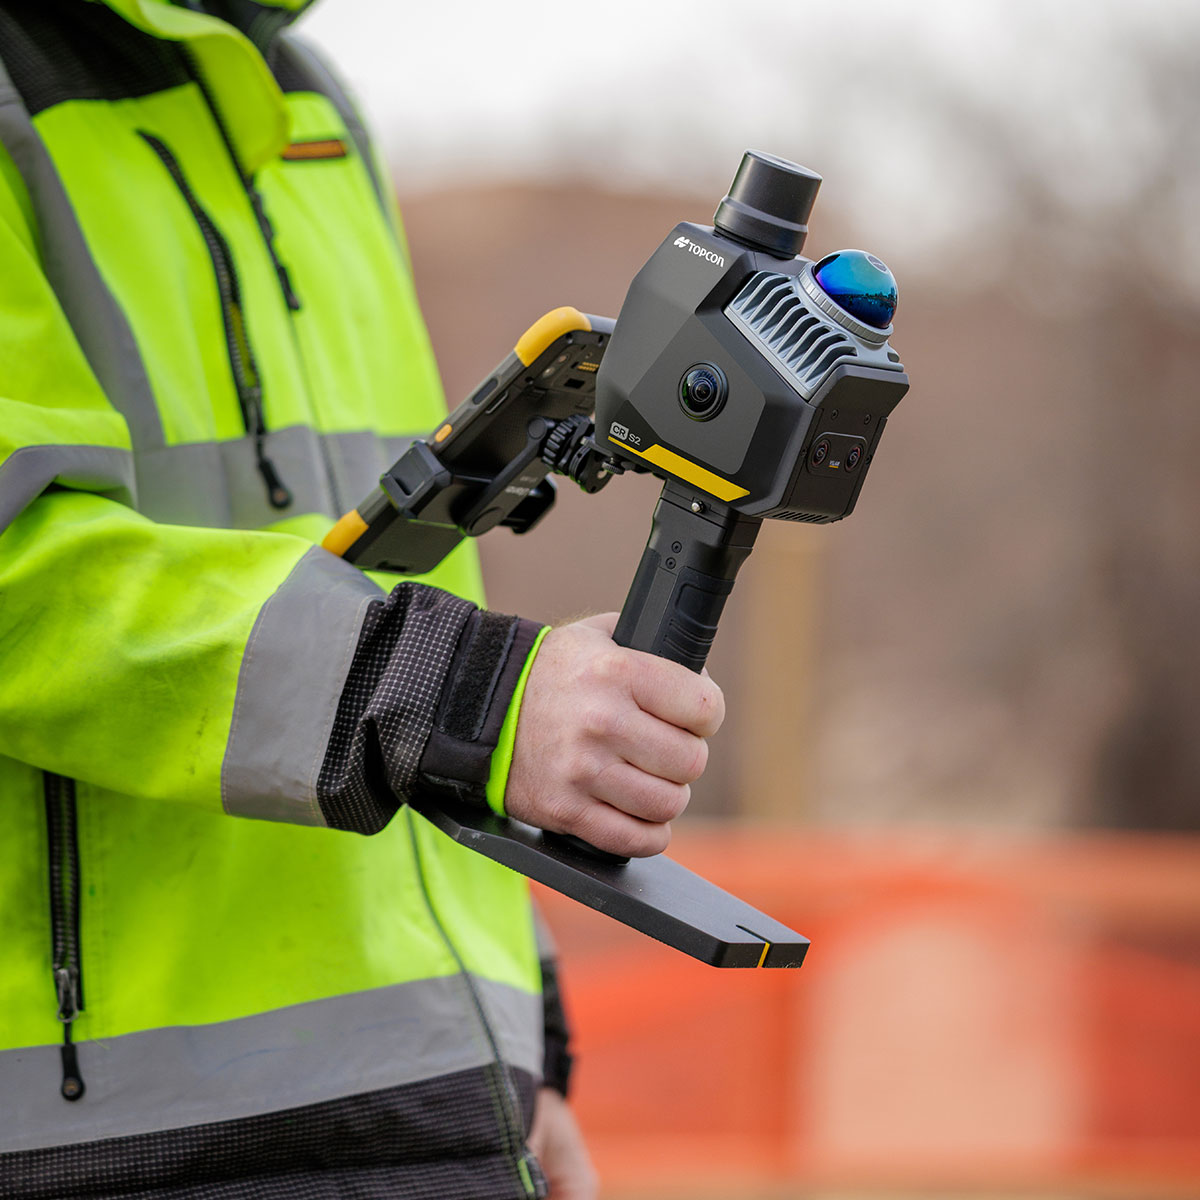
Do testów wykorzystaliśmy skaner mobilny Topcon CR-S2, bazujący na technologii SLAM (Simultaneous Localization and Mapping) wykorzystujący nie tylko dane z głowicy laserowej oraz sensora IMU, ale również obraz z kamer czy dane z odbiornika GNSS.
Urządzenie to pozwala na dynamiczne tworzenie chmury punktów w trakcie marszu operatora w przeciwieństwie do rozwiązań stacjonarnych, w których konieczny jest kilkuminutowy pomiar z wielu różnych stanowisk. Dzięki temu jesteśmy w stanie pozyskać dane z dużych przestrzeni w ciągu zaledwie kilku minut. Kompaktowe wymiary skanera oraz niska waga (1,3 kg) pozwalają na komfortową pracę ze skanerem oraz dotarcie nawet w ciężko dostępne miejsca. Z kolei w przypadku pomiarów długich korytarzy lub dużych obszarów na powierzchni bardzo przydatny może się okazać uchwyt pozwalający zamontować skaner przed operatorem w formie uprzęży.
A jeśli pojawi się konieczność zeskanowania obszarów znajdujących się poza zasięgiem operatora, możliwość montażu skanera na teleskopowej tyczce geodezyjnej może się okazać bardzo pomocna. W przypadku pomiarów podziemnych, gdzie z oczywistych powodów nie ma dostępu do danych GNSS, a potrzebne byłoby osadzenie skanów w lokalnym lub geodezyjnym układzie współrzędnych, możliwy jest pomiar punktów kontrolnych o znanych współrzędnych. Może się to odbyć podczas skanowania za pomocą przyłożenia skanera z płytką lub zamontowanego na tyczce do punktu o znanych współrzędnych.
Możliwe jest to również po przetworzeniu skanu poprzez wskazanie takich punktów już bezpośrednio na chmurze punktów. Następnie wczytując plik tekstowy ze współrzędnymi można ich użyć do wyrównania skanu to punktów kontrolnych.
Cały system sterowany był bezpośrednio ze zwykłego telefonu za pomocą dedykowanej aplikacji Topcon Magnet Flow, która umożliwia sterowanie skanerem oraz bieżący podgląd na skanowany obszar.
W przypadku pomiarów w obszarach, gdzie wykluczone jest korzystanie z urządzeń takich jak telefony lub tablety jest też możliwość skanowania bez urządzeń dodatkowych. Sterowanie skanerem umożliwiają przyciski na urządzeniu do włączania oraz rozpoczynania skanowania.
Przebieg testów: Na powierzchni i pod ziemią
Testy zostały podzielone na dwa etapy, które pozwoliły ocenić wszechstronność urządzenia w skrajnie odmiennych środowiskach:
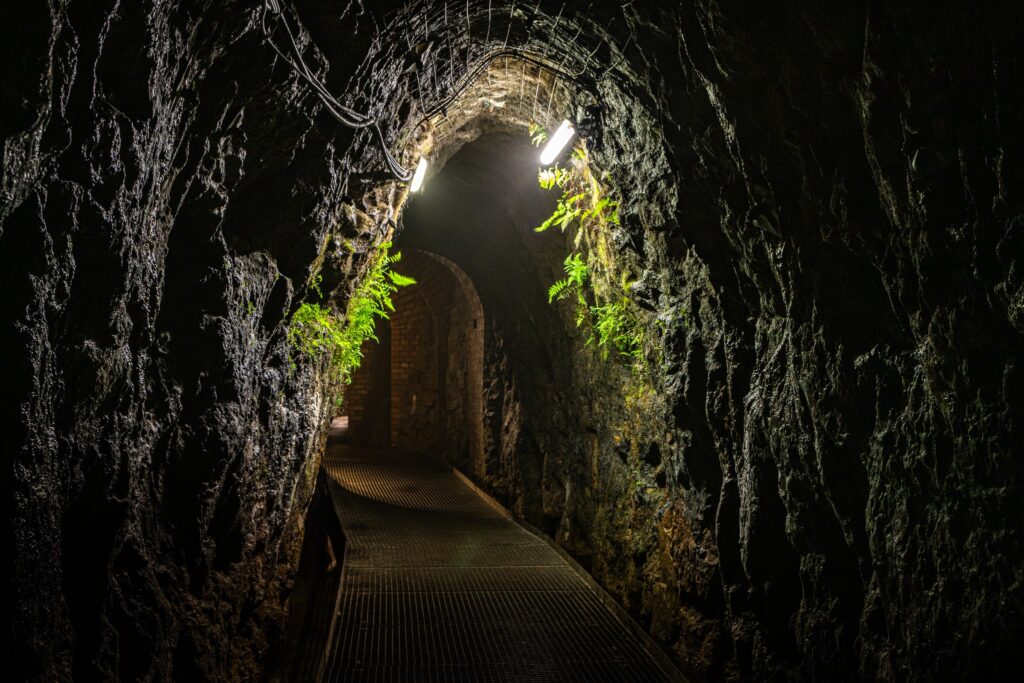
Skanowanie pod ziemią (Fragment trasy turystycznej):
Wykonaliśmy 2 skany ze skanerem bez dodatkowych akcesoriów, ale z pomocą telefonu z aplikacją Magnet Flow. Pierwszy został wykonany przez nas, aby pokazać jak należy obsługiwać skaner, dobrać ustawienia oraz jak się z nim poruszać. Następny skan został wykonany przez jednego z pracowników Muzeum, aby mógł on porównać skanowanie skanerem Topcon z innym skanerem SLAM aktualnie użytkowanym przez Muzeum.
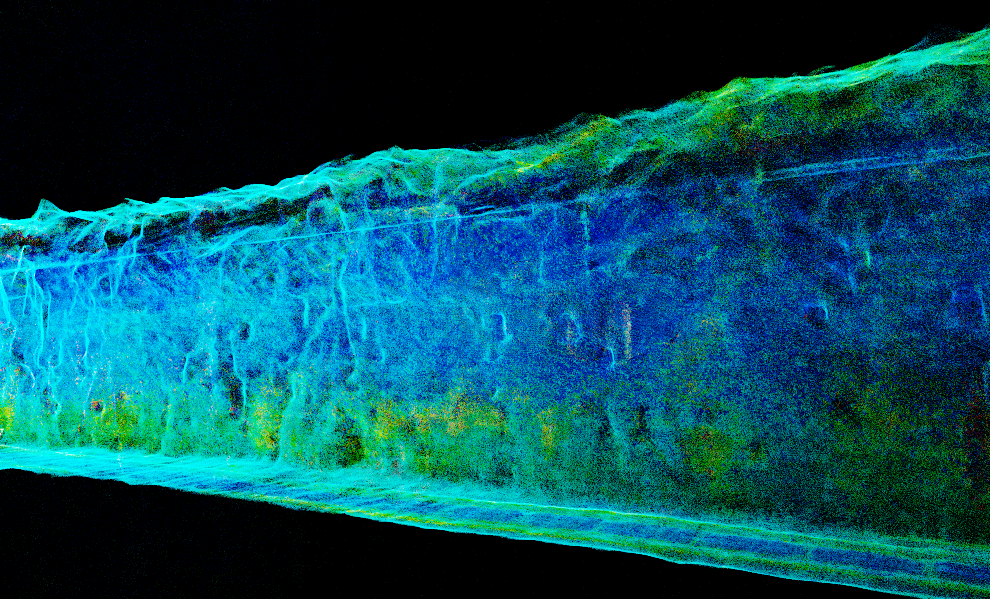
Przejście korytarzami podziemnymi w ciągłym ruchu pokazało pełen potencjał algorytmów SLAM. Skaner sprawnie rejestrował geometrię obudów górniczych i ścieżek turystycznych.
Nie stanowiły przeszkody przestoje spowodowane z koniecznością przepuszczenia grup zwiedzających. Wygoda wynikająca z małych wymiarów urządzenia okazała się kluczowa przy manewrowaniu w węższych partiach trasy.
Z kolei bardzo skąpe oświetlenie oraz brak dostępu do sygnału GNSS wymusiły na algorytmie SLAM korzystanie tylko z geometrii otoczenia oraz danych z sensora IMU. Mimo to już na podglądzie w aplikacji można było zauważyć że nie nastąpiły błędy w trajektorii i skany złożyły się prawidłowo.
Czasy skanów:
- 1 - 4 minuty
- 2 - 12 minut
Skanowanie na powierzchni (Infrastruktura naziemna Muzeum):
Na zewnątrz przetestowaliśmy skaner na zróżnicowanych obszarach otaczających obiekty muzealne.
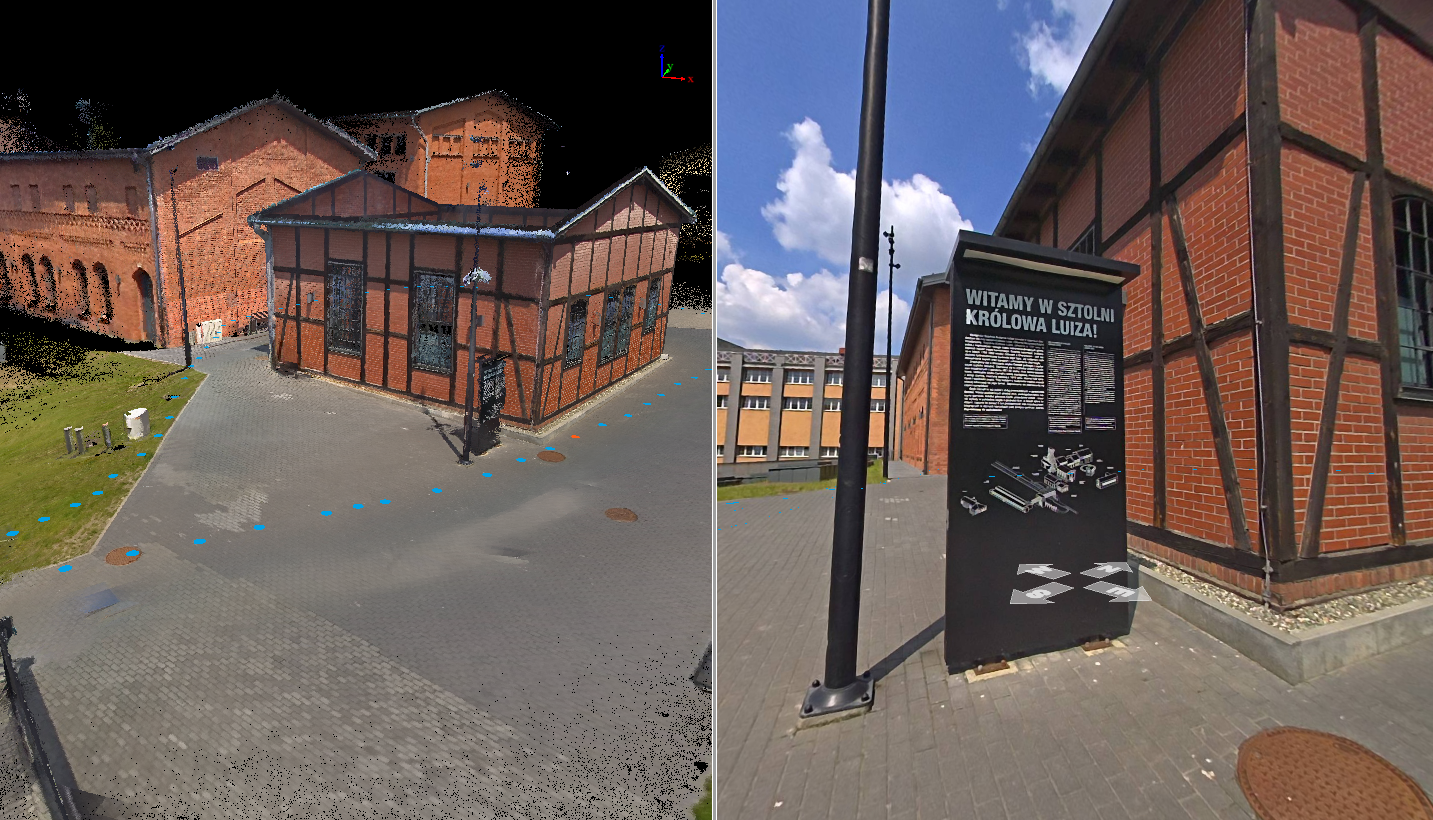
W tym przypadku została wykorzystana uprząż do montażu skanera przed operatorem. Miało to na celu sprawdzenie jak skaner radzi sobie na częściowo otwartym terenie, ale z dostępem do danych GNSS. Przy czym część przejścia znajdowała się w tunelu, gdzie chwilowo nie było sygnału GNSS. Dzięki temu możliwe było sprawdzenie jak CRS-2 poradzi sobie w scenariuszu mieszanym. Oprócz tego przetestowaliśmy jakość zdjęć panoramicznych oraz kolorowania chmury punktów pozyskanej przez urządzenie.
Czas skanu:
- 11,5 minuty
Przebieg testów: Przetwarzanie danych
Dane podczas pomiaru są zapisywane na dysku SSD w skanerze o pojemności 512 GB.
Następnie aby przenieść surowe dane można podłączyć skaner bezpośrednio do komputera lub wykorzystać pendrive USB który jest w zestawie. Do przetwarzania danych służy oprogramowania Topcon Magnet Bridge. Umożliwia ono również dopasowywanie skanów pomiędzy sobą, czyszczenie z niepotrzebnych fragmentów, pomiary odległości, kątów, powierzchni czy objętości oraz przeglądanie danych za pomocą widoków 3D, przekrojów, profili czy zdjęć panoramicznych. Po zakończeniu pracy na danych można wyeksportować chmury punktów w takich formatach jak E57, LAS czy LAZ.
Przetworzenie danych wygląda następująco:
1. Import i przegląd danych GNSS (jeśli zostały pozyskane).
Po zaimportowaniu surowych danych wyświetla się trajektoria uzyskana z odbiornika GNSS, więc jest już możliwość sprawdzenia w jak dużej części skanu była wyznaczona pozycja fixed odbiornika GNSS w skanerze
2. Ustawienie profilu i zakresu przetwarzania i innych ustawień
Na tym etapie jest możliwość dostosowania parametrów przetwarzania do różnych scenariuszy pomiarowych takich jak np. Forestry do skanowania obszarów zadrzewionych, Indoor do pomiaru wnętrz budynków i najbardziej adekwatny do danych zebranych pod ziemią, czyli Tunnel.
Oprócz tego dostępny jest wybór rozdzielczości finalnej chmury punktów (nawet do 2 mm) oraz jakie algorytmy czyszczące dane mają być zastosowane oraz czy chcemy aby chmura punktów była pokolorowana
3. Przetwarzanie danych
Czasy przetwarzania testowych skanów przedatawiono w tabeli.
Można zauważyć że czas przetwarzania skanów, zwłaszcza przy normalnej rozdzielczości chmury punktów zajmuje tylko kilka minut i jest to czas zbliżony do czasu pomiaru.
Przetwarzanie SLAM | Filtrowanie | Koloryzacja | Suma | |
Podziemie - skan 1 - rozdzielczość normalna | 2 min | 1 min | 2 min | 5 min |
Podziemie - skan 2 - rozdzielczość normalna | 5 min | 1 min | 8 min | 14 min |
Podziemie - skan 1 - rozdzielczość wysoka | 3 min | 1 min | 4 min | 8 min |
Podziemie - skan 2 - rozdzielczość wysoka | 6 min | 2 min | 10 min | 18 min |
Na zewnątrz - rozdzielczość normalna | 5 min | 1 min | 16 min | 22 min |
Na zewnątrz - rozdzielczość wysoka | 5 min | 2 min | 26 min | 33 min |
4. Przegląd pozyskanych danych i rejestracja
Na sam początek możliwa jest kontrola jakości przeliczonych skanów polegająca na włączeniu wyświetlania chmury punktów po czasie skanowania. Dzięki temu jest możliwe szybkie sprawdzenie czy skan przeliczył się poprawnie i nie występują niedopasowania.
Jednak wszystkie skany testowe przeliczyły się poprawnie.
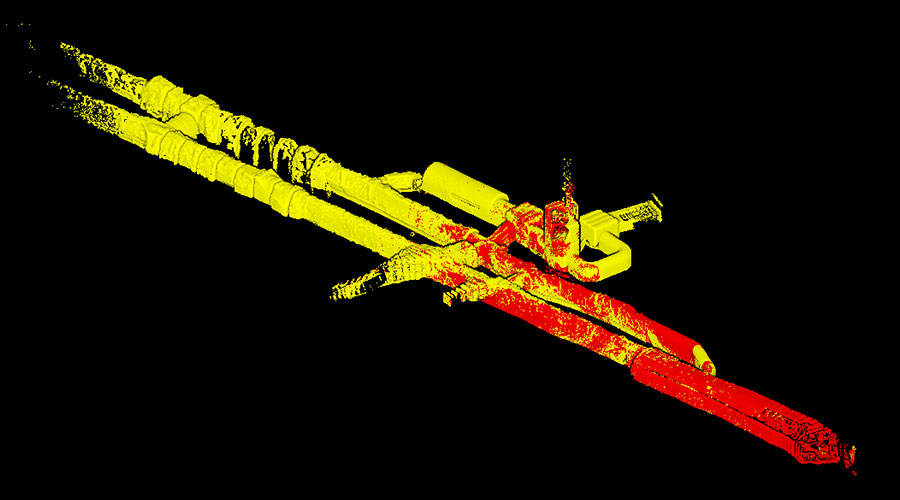
W przypadku skanów wykonanych pod ziemią wykonano również dopasowanie chmura do chmury obu pomiarów, aby uzyskać jak najbardziej kompletny wynik.
Skan 1 pod ziemią
Skan 2 pod ziemią
Skan na powierzchni
Dopasowanie obu pomiarów chmura do chmury
5. Oczyszczanie ze zbędnych danych oraz pozyskanie wymaganych informacji
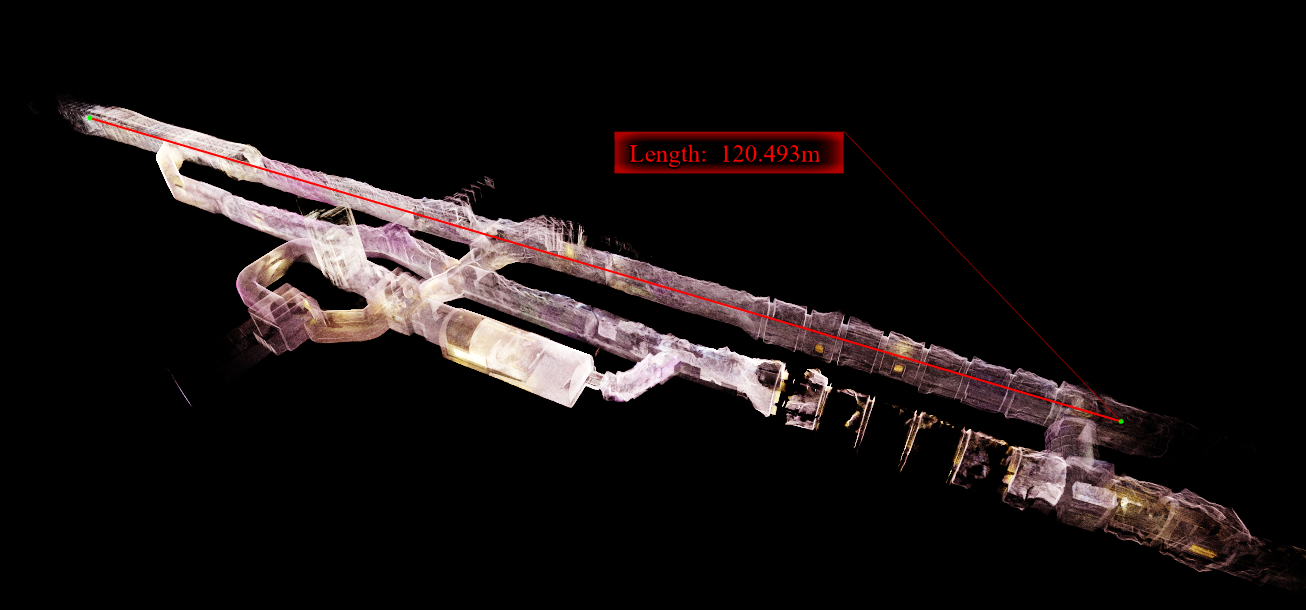
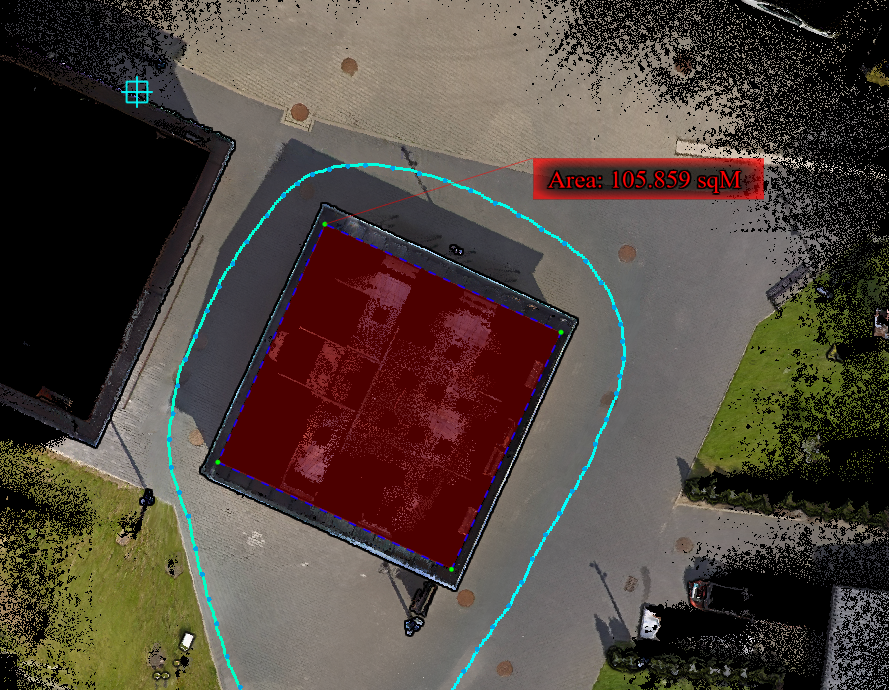
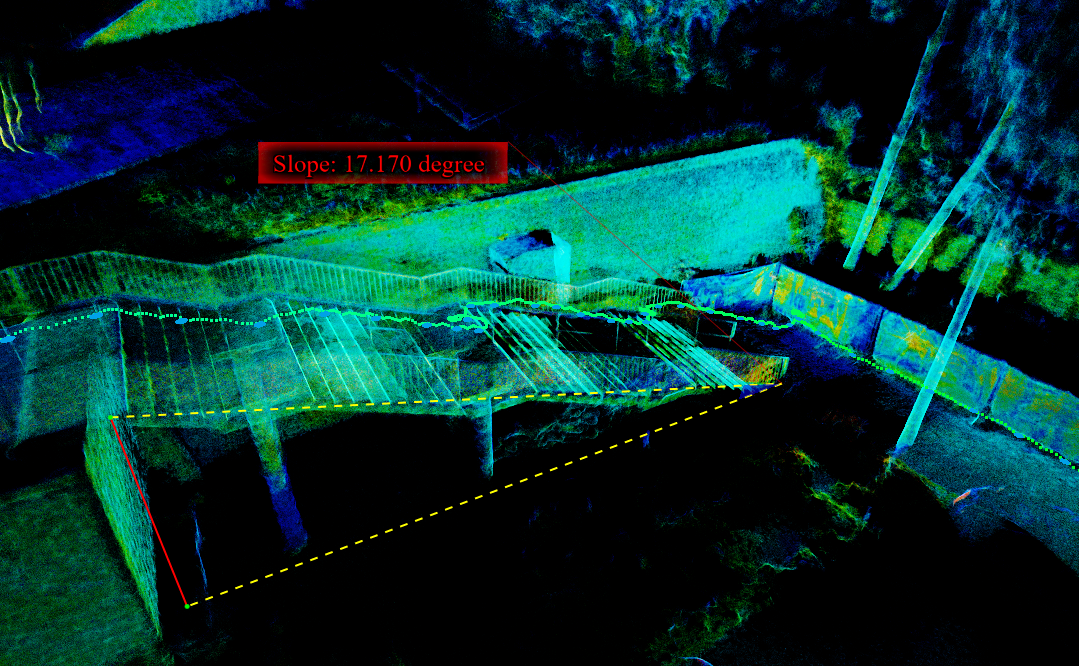
Na tym etapie możliwe jest usunięcie zbędnych obszarów poprzez ich zaznaczenie na różne sposoby. Następnie pracując na chmurze punktów możliwe jest uzyskanie takich informacji jak długość poszczególnych części chodnika, wymiary jego przekroju, pole powierzchni, spadki czy objętości.
6. Eksport danych
Chmura punktów, ale też trajektoria czy zdjęcia mogą zostać następnie wyeksportowane do takich programów jak Terrasolid, Pointcab Origins, 3D Survey, AutoCAD, Revit, Microstation aby tam już móc uzyskać docelowe wyniki pracy jak siatki trójkątów mesh, wektoryzacje, modele 3D lub też połączenie z danymi pozyskanymi np. za pomocą platform UAV.
Kliknij zdjęcie w galerii, aby zobaczyć jakość danych uzyskaną za pomocą skanera Topcon CR-S2.
Podsumowanie i wnioski
Testy w Muzeum Górnictwa Węglowego w Zabrzu potwierdziły, że Topcon CR-S2 to doskonałe narzędzie do szybkiej inwentaryzacji obiektów o skomplikowanej strukturze.
Jak zaznaczają pracownicy Muzeum: “Doświadczenie ze skanowania podziemi pokazuje, że mobilne skanowanie laserowe wiąże się z szeregiem wyzwań specyficznych dla górnictwa węgla kamiennego. W wyrobiskach o monotonnej geometrii i braku wyrazistych cech algorytmy SLAM mogą napotkać trudności, prowadząc do dryftu mapowania. Aby zminimalizować te błędy, w praktyce stosuje się strategie wielokrotnego przechodzenia przez te same lokalizacje (aby wspomóc algorytm SLAM poprzez “zamykanie pętli”), utrzymywanie miarowej prędkości marszu i przez to odpowiedni dobór gęstości punktów.”
Stosując te wypracowane przez lata metody pracy przy pomiarze skanerem Topcon CR-S2 możliwe było uzyskanie wyników o odpowiedniej jakości dla celów Muzeum.
Połączenie technologii SLAM, niewielkiej wagi urządzenia oraz intuicyjnego sterowania z poziomu smartfona pozwala skrócić czas pomiaru do absolutnego minimum. W przypadku obiektów muzealnych i poprzemysłowych – zarówno naziemnych, jak i podziemnych – mobilność ta otwiera zupełnie nowe możliwości wizualizacji i tworzenia dokumentacji zasobów Muzeum. Trzeba również pamiętać, że zwłaszcza w przypadku wizualizacji ważna jest nie tylko geometria, ale też rzeczywisty kolor obiektów, co jak można było zobaczyć skaner SLAM CR-S2 jest w stanie dostarczyć szybko i pewnie.
Karol Derejczyk
Inżynier skanowania 3D